排序

视觉感知——深度学习之YOLOv3算法
视觉感知——深度学习之YOLOv3算法 1. 传感器融合2. 深度学习算法2.1 卷积神经网络CNN2.2 YOLO算法 3. YOLO v3算法实践3.1 官方数据集参考3.2 环境配置3.3 算法调试3.4 识别输出 4.参考学习的书...
 zhudj08

第十七课,帧缓存(创建和使用方法)
OpenGL允许我们定义我们自己的帧缓冲,也就是说我们能够定义我们自己的颜色缓冲,甚至是深度缓冲和模板缓冲。 创建一个帧缓冲 1.创建一个帧缓冲对象(Framebuffer Object, FBO) 创建...
Elsa的迷弟
[GIS热点] 沉浸式GIS-虚拟现实GIS、增强现实、全息技术、虚拟地理环境VGE
沉浸式GIS 说明虚拟现实【what】①Virtual Reality是指利用计算机和一系列传感辅助设施来实现的使人能有置身于真正现实世界中的感觉的环境,是一个看似真实的模拟环境。②通过传感设备&#x...
geodoer
[GIS原理] 10 空间统计分析
在知识传播途中,向涉及到的相关著作权人谨致谢意! 南师国家精品课程《地理信息系统》——主讲人:韦玉春老师 文章目录 背景空间统计分析1 研究目的2 研究内容3 空间统计分...
geodoer
DirectX12(D3D12)基础教程(十四)——使用WIC、Computer Shader显示GIF动画纹理(中)
文章目录 4、Direct Computer基础知识4.1、Direct Computer简介4.2、Direct Computer编程基本框架4.3、Computer Shader简介4.4、Computer Shader示例4.5、[numthreads(x, y, z)]语义文法详解4.6...
GamebabyRockSun_QQ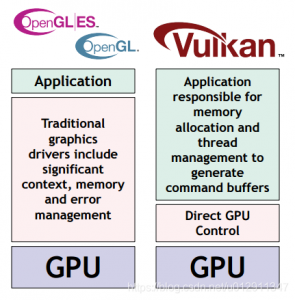
Vulkan教程 – 18 阶段性总结
Vulkan学习几周了,稍微整理下。由于一开始的博客就是从环境搭建开始的,所以并没有对Vulkan的特性和教程的目标及步骤进行记录。这里主要就是做这个工作,所以这个总结并不是...
捉不住的鼬鼠
工业机器人(11)-串联机器人、并联机器人和混联机器人
机器人从机构学的角度可以分为串联机器人和并联机器人两大类。串联机器人以开环机构为机器人机构原型;并联机器人为有一个或几个闭环组成的关节点坐标相互关联的机器人。 串联机器...
Techblog of HaoWANG
Win7系统Visual Studio 2013配置OpenCV3.1图文详解
Win7系统Visual Studio 2013配置OpenCV3.1图文详解 OpenCV3.1对硬件加速和移动开发的支持相对于老版本都有了较大改进,支持新的开发工具,更易于扩展,配置方式也比以前简单...
iracer
OpenMesh学习笔记2 特点和开发目标
OpenMesh学习笔记2 特点和开发目标 OpenMesh所采用的数据结构决定了它有以下主要特点: 不限于三角网格,也能处理一般的多边形网格:顶点、半边、边和面的显示表示&#x...
懂deeee珍惜
【Qt】进程间通信之QSharedMemory示例
00. 目录 文章目录 00. 目录01. 概述02. 开发环境03. 编程步骤04. 写端程序示例05. 读端程序示例06. 附录 01. 概述 QSharedMemory提供了多个线程和进程对共享内存段的访问。它还提供了一种方法&...
沧海一笑-dj
【Qt】QLayoutItem类
00. 目录 文章目录 00. 目录01. 概述02. 公有成员方法03. QLayoutItem详细说明04. 成员方法详解05. 预留06. 附录 01. 概述 对于一个完善的软件,布局管理是必不可少的。 无论是想要界面中...
沧海一笑-dj
【Qt】2D绘图之绘制简单的图形
00. 目录 文章目录 00. 目录01. 概述02. 开发环境03. 绘制图形04. 画笔和画刷05. 绘制弧线06. 附录 01. 概述 Qt中提供了强大的2D绘图系统,可以使用同一API实现在屏幕和绘图设备上进行绘...
沧海一笑-dj