排序

自动驾驶仿真(七)—— ADAS HIL仿真测试及基于CANoe的交通信号灯仿真
自动驾驶仿真七——ADAS HIL仿真测试及基于CANoe的交通信号灯仿真 1. ADAS HIL仿真测试1.1 HIL仿真测试工具链1.2 摄像头暗箱仿真测试 2. CANoe软件仿真2.1 简单的开关和灯仿真实例2.2 交通信号...
 zhudj08
QT with OpenGL(Shadow Mapping)(平行光篇)
一. 给平行光添加阴影 1. 生成一张深度帧缓存 glwidget.h //-----------------测试参数 QOpenGLFramebufferObject* depthMapFBO; const unsigned int SHADOW_WIDTH = 1024, SHADOW_HEIGHT ...
Elsa的迷弟
基于python&arcpy的批量CAD/dwg文件转shp/shapefile
前言 在将多个CAD图纸合并到一张图上,或者实现图形的数据库管理时,往往会面临数据坐标转换和格式转换的问题,当前主流是统一用shapefile或者gdb地理数据库等方式进行管理。...
正经城市观察师
[GIS原理] 8 GIS基本空间分析-叠置分析|缓冲区分析|窗口分析
在知识传播途中,向涉及到的相关著作权人谨致谢意! 文章目录 1 叠置分析(overlay processing)1.1 问题背景1.2 传统的叠置分析--透图法1.3 叠置分析1.3.1 矢量数据的叠加分析点...
geodoer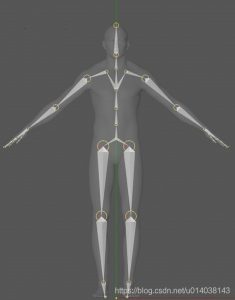
DirectX12(D3D12)基础教程(十七)——让小姐姐翩翩起舞(3D骨骼动画渲染【3】)
目录 6、骨骼绑定6.1、Shader中的骨骼绑定6.2、aiMesh中的骨骼绑定信息6.3、骨骼绑定信息的解算 7、骨骼树(骨架) 6、骨骼绑定 搞清楚了基本的骨骼动画的基本原理,那么...
GamebabyRockSun_QQ
Vulkan教程 – 11 帧缓冲和命令缓冲
帧缓冲我们前面的章节已经讨论很多了,而且我们已经建立了渲染通道,以便得到单个的帧缓冲,有着和交换链图像一样的格式,但是我们还没有真正创建什么...
捉不住的鼬鼠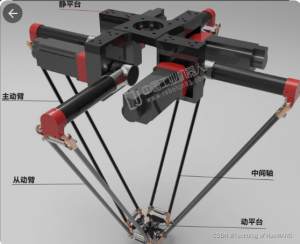
工业机器人(11)-串联机器人、并联机器人和混联机器人
机器人从机构学的角度可以分为串联机器人和并联机器人两大类。串联机器人以开环机构为机器人机构原型;并联机器人为有一个或几个闭环组成的关节点坐标相互关联的机器人。 串联机器...
Techblog of HaoWANG
FreeCAD源码分析:Part模块
FreeCAD源码分析:Part模块 济南友泉软件有限公司 一、功能概述 Part模块通过封装OpenCASCADE (OCC) 实现了基本几何体的创建、布尔操作等功能。Part模块为各个Workbench提供了2D/3D建模功...
JiNan.YouQuan.Soft立创eda学习笔记五:如何自己画器件的符号和封装并上传
立创eda画符号和封装很方便的,一般是先画符号,再画封装,再关联起来。 这里的符号是电气符号,即原理图里面用到的表示一个电气器件的电气符号。 这里的封装不是指的...
Gutie_bartholomew
进一步解读自主可控云CAD:CrownCAD
1.自主可控 CrownCAD提供完全自主研发的两大CAD核心技术:一是完全自主研发且能够对外集成的三维几何建模引擎DGM,二是用于三维CAD参数化设计的几何约束求解器DCS。 并且这两大核心...
山涧果子
第30.1节 osgqt 基本编译
目录 介绍资料准备工作下载osgqt使用cmake进行配置 介绍 群里很多网友询问关于osg和qt相结合的一些知识,我准备做一些教程将osg与qt结合我们公司的经验介绍给大家,欢迎大家追文了...
杨石兴
第13节 实例-彩色转灰度(做假红外)
感谢 感谢网友提出这个问题。大家有问题也可以在评论区提出,有问必有答。 功能描述 网友问怎么做出来一个假红外,其实只需要一个RTT就可以了,但是网友表示用了也不行...
杨石兴