排序

深入理解数值计算网格(6)–理解高阶网格
“由于高阶数值计算复杂性,目前大部分商业软件网格都是线性单元(0阶)或者二次单元(一阶)。实际上高阶网格(也就是常说的P单元)在处理复杂几何上更具优势,适当的设置网格参数,只需更少数...
 多物理场仿真技术

深入理解数值计算网格(7)–几何与网格
我们知道网格的输入为几何数据,几何数据可以是参数化数据,BREP结构数据,或者其它任意形式定义的数据。 1.网格加密和几何在划分网格的时候,需要将其离散化分成多段。如图,圆被离散成多条直...
多物理场仿真技术
深入理解数值计算网格(8)–自适应迭代网格
在前处理网格划分中,如果网格数量偏少,在物理场变化大的地方,网格内部不足以表达这种变化,从而导致计算偏差。类似于用多边形模拟圆形,线段数量越多,越接近圆形。网格加密通常有以下几种标...
多物理场仿真技术
深入理解数值计算网格(9)–商业开发
网格生成作为工业仿真软件的一项重要的基础性功能,必然也是研发的重点和难点。在前期介绍网格的基础上,本文就简单聊一聊网格相关功能的商业开发。有朋友可能会有疑问,商业开发和一般的开发区...
多物理场仿真技术
要闻 | 工业软件领域每周要闻(10.17-10.23)
政策环境 1、2021年度江苏省工业软件优秀产品和应用解决方案拟推广名单公示 10月17日,江苏省工信厅公示了2021年度江苏省工业软件优秀产品和应用解决方案拟推广名单,产品覆盖研发设计、生产制...
全国信标委工业软件标准工作组要闻 | 工业软件领域每周要闻(10.10-10.17)
政策环境 1. 福建省工业互联网APP优秀解决方案出炉 日前,经各地市工信部门推荐、材料初审、线上演示、专家评审、网上公示等环节,福建省工信厅发布2022年福建省工业互联网APP优秀解决方案公示...
全国信标委工业软件标准工作组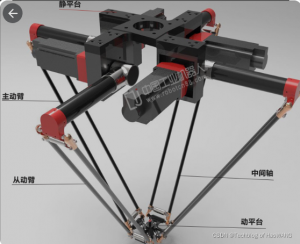
工业机器人(11)-串联机器人、并联机器人和混联机器人
机器人从机构学的角度可以分为串联机器人和并联机器人两大类。串联机器人以开环机构为机器人机构原型;并联机器人为有一个或几个闭环组成的关节点坐标相互关联的机器人。 串联机器...
Techblog of HaoWANG
工业机器人 (1)– 国内外研究现状
目录 1. 工业机器人简介 2. 国外机器人供应商 2.1瑞典 ABB 2.2 日本安川电机 2.3 日本FANUC 2.4 德国KUKA 3. 国产新松 1. 工业机器人简介 自1962年美国制造出第一台实用的示教型工业机器人以...
Techblog of HaoWANG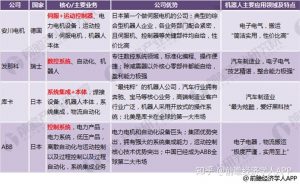
工业机器人(2 )- 全球先进机器人供应商对比
目录 1. 全球机器人四大家族企业各有所长 2. ABB机器人业务体量最大,库卡营收增速最快,发那科毛利率最高 3. 四大家族在中国竞争优势突出,逐渐扩大在中国的布局 数据来源参...
Techblog of HaoWANG
工业机器人(3)– Denavit–Hartenberg(D-H)参数
在机械工程中,Denavit-Hartenberg 参数(也称为 DH 参数)是与一个特定约定相关联的四个参数,用于将参考坐标系附加到空间运动链或机器人操作臂的连杆上。 “Jacques Denavit and Ri...
Techblog of HaoWANG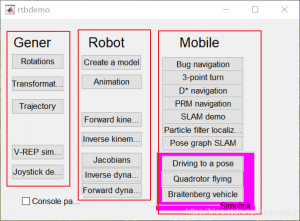
工业机器人(4)– Matlab Robot Toolbox运动学正、逆解
【Matlab Robotics Toolbox】robotics toolbox学习及使用记录,方便自己后面复习、改进。 基于Matlab R2019b 9.5; Peter Corke的Robotics Toolbox 10.3.1 目录 0. 前言 Robot toolbox- rt...
Techblog of HaoWANG
工业机器人(5)-串口通信技术与MODBUS协议
目录 1. 基本的通讯方式 扩展资料 串行和并行的区别 2. 串行通讯的两种方式 3. 根据传送方向分类 4. 串行通讯接口 5. RS485接口电路 6. 串口MODBUS通讯 7. MODBUS消息报文 8. MODBUS关键概...
Techblog of HaoWANG