排序
工业机器人(9)– Matlab机器人工具箱之创建单臂/双臂机器人SDH/MDH方法
目录 1. Matlab机器人工具箱 2. 创建MDH单机械臂 3. 创建MDH双臂机器人 UR构型双臂 如何进行轨迹仿真 4. MDH-双臂机器人 1. Matlab机器人工具箱 官方网站Robotics Toolbox | Peter Corke 下载...
 Techblog of HaoWANG

立创eda学习笔记十六:阵列副本和阵列分布
两者是不同的,不要搞混了,它们都不在一个菜单里,举个例子, 阵列副本的对象是一个车,阵列副本后会出现很多辆一模一样的车按照你的要求排列。 阵列分布的对象...
Gutie_bartholomew
CrownCAD 草图设计原则
1.在草绘越简单越好。 2.新建草图上,尽可能将原始坐标系的原点、坐标轴和坐标平面的投影作为做绘制几何图形的中心、对称线等参考要素。 3.通常生成实体所用的草图应为闭合的截面轮廓...
山涧果子
Array王锐大神力作:osg与PhysX结合系列内容——第2节 刚体物理表现
〖Array王锐大神力作〗osg与PhysX结合系列内容——刚体物理表现 本节内容建立物理世界建立刚体对象定义通用碰撞体形状静态和动态刚体定义刚体的动力学属性碰撞回调构建测试场景并运行 本节内容 ...
杨石兴
第18.6节 OE3.1实例-操作器跟踪结点
致谢 感谢网友提出这个问题。大家有问题也可以在评论区提出,有问必有答。如果涉及商业需求,需要较完整/详尽的工程,可以联系作者133-2459-8743。 问题描述 网友提出要做一...
杨石兴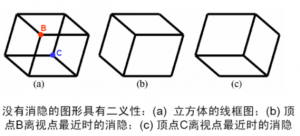
【XJTUSE计算机图形学】第二章 光栅图形学(2)—消隐
文章目录 【XJTUSE计算机图形学】第二章 光栅图形学(2)—消隐基本概念提高消隐算法效率的常见方法利用连贯性包围盒技术背面剔除空间分割技术物体分层表示 消隐的分类按消隐对象和输出结果分类根...
雨落俊泉
vtk用户指南6:第三部分vtk开发者指南_15章管理管道执行
15.1 信息对象 15.2 管道执行模型 15.3 管道信息流 15.4 信息对象的接口 15.5 标准执行 15.5.1 vtkDemandDrivenPipeline 15.5.2 vtkStreamingDemandDrivenPipeline 15.5.3 vtkCompositeDataPipe...
haimianjie2012
paraview启动失败:failed to get wglChoosePixelFormatARB
failed to get wglChoosePixelFormatARB failed to get valid pixel format GLEM could not be initialized:Missing GL version
haimianjie2012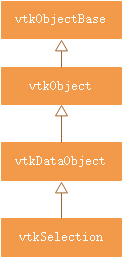
vtk数据对象vtkDataObject
目录 vtkDataObject vtkDataObject类子类 vtkAbstractElectronicData vtkAnnotation vtkAnnotationLayers vtkArrayData*** vtkBSPCuts vtkCompositeDataSet vtkDataSet vtkGeneric...
haimianjie2012Opennurbs Opencascade 性能比较 之 NurbsSurface
对比opencascade 和opennurbs NurbsSurface计算效率: 构造Nurbs球面,测试耗时: opencascade 程序执行时间 :22172.6ms opennurbs 程序执行时间 :11970.9ms o...
_Gelin
OpenFOAM的面法向向量指向
OpenFOAM对网格的拓扑有着严格的要求。其中,每一个单一的面(face)都会有其对应的owner和neighbour。在考虑某一面的面法向向量时,方向应该是朝哪一边?下面用...
Kino Chan
自动驾驶仿真(六)—— SIL软件在环仿真测试
自动驾驶仿真六—— SIL软件在环仿真测试 1. 在环仿真测试2. SIL软件在环仿真测试2.1 模型配置参数2.2 S function生成实现2.3 结果对比 3. 参考学习的书目教材 博主前面的博文已经简要介绍了Car...
zhudj08